


Nếu như trước đó Tesla gây chú ý với ô tô bay thì mới đây, Kawasaki tạo bất ngờ với CORLEO – mẫu robot 4 chân chạy bằng năng lượng hydro. Theo các thông tin được tiết lộ, CORLEO được Kawasaki định nghĩa là Robotic Multi-legged Vehicle (RMV), tức phương tiện robot đa chân, tức là phục vụ cho mục đích di chuyển.
Dự án là sự kết hợp giữa nền tảng công nghệ robot của Kawasaki Heavy Industries và kinh nghiệm hàng chục năm nghiên cứu, phát triển xe mô tô của thương hiệu Nhật Bản. Thay vì sử dụng bánh xe truyền thống, phương tiện được thiết kế với bốn chân robot có khả năng chuyển động độc lập, cho phép thích ứng với nhiều dạng địa hình phức tạp mà xe máy và ô tô thông thường khó có thể tiếp cận.
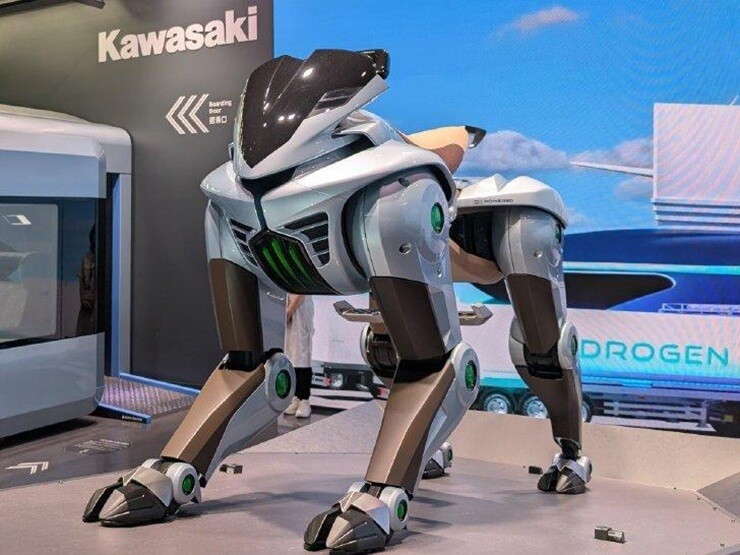
Để có thể di chuyển linh hoạt, phần tiếp xúc với mặt đất ở mỗi chân được thiết kế nhằm tăng độ bám, trong khi hệ thống điều khiển liên tục tính toán và điều chỉnh vị trí các chân để duy trì sự cân bằng cho cả phương tiện lẫn người điều khiển. Đặc biệt, hai chân phía sau ứng dụng ý tưởng gắp sau Swingarm vốn quen thuộc trên xe mô tô, cho phép chuyển động lên xuống độc lập nhằm hấp thụ xung lực khi di chuyển qua địa hình xấu.
Không chỉ khác biệt về cấu tạo, cách điều khiển CORLEO cũng mang đến trải nghiệm hoàn toàn mới. Phương tiện không sử dụng tay lái hay tay ga theo kiểu xe máy truyền thống. Thay vào đó, người điều khiển sẽ kiểm soát hướng di chuyển bằng cách thay đổi tư thế và phân bổ trọng lượng cơ thể, tương tự như khi cưỡi và điều khiển một con ngựa. Hệ thống cảm biến sẽ ghi nhận những chuyển động này, sau đó chuyển đổi thành các tín hiệu điều khiển tương ứng cho bốn chân robot.
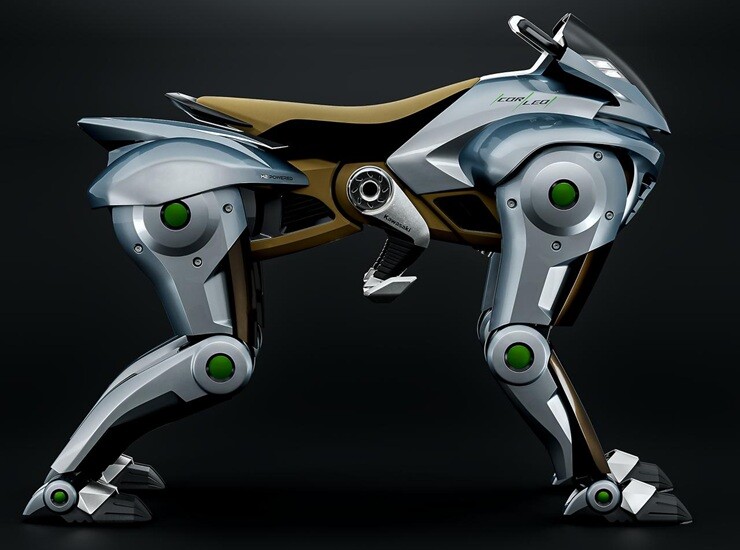
Thông qua phương thức vận hành này, Kawasaki muốn tạo ra cảm giác điều khiển tự nhiên, giúp người sử dụng không phải làm quen với một hệ thống thao tác quá phức tạp. Quan trọng hơn, hãng hướng đến việc duy trì sự tương tác trực tiếp giữa con người và phương tiện, để người lái vẫn cảm nhận được mình đang chủ động điều khiển CORLEO thay vì hoàn toàn phụ thuộc vào hệ thống tự động.
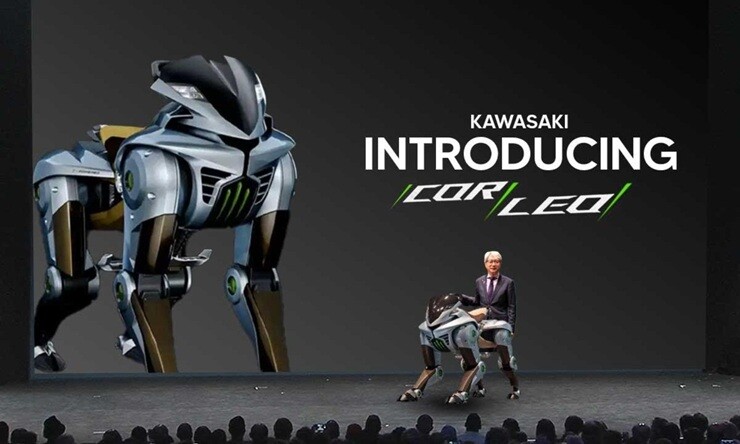
Một trong những yếu tố đáng chú ý nhất trên CORLEO chính là hệ thống năng lượng. Mặc dù có hình dáng giống một robot điện, phương tiện lại sử dụng động cơ hydro dung tích 150cc để sản xuất điện năng. Nguồn điện tạo ra sẽ được cung cấp cho hệ thống truyền động của cả bốn chân, trong khi hydro được lưu trữ trong bình chứa bố trí ở phía sau. Đây là hướng tiếp cận nằm trong chiến lược phát triển công nghệ hydro mà Kawasaki đang đẩy mạnh, không chỉ trong lĩnh vực phương tiện giao thông mà còn ở các ngành công nghiệp khác.
Bên cạnh khả năng vận hành trên địa hình phức tạp, CORLEO còn được định hướng trở thành phương tiện hỗ trợ khám phá thiên nhiên với hệ thống định vị chuyên biệt. Kawasaki dự kiến tích hợp công nghệ Navigation có khả năng thu thập và phân tích nhiều dữ liệu môi trường như thời tiết, nhiệt độ, tình trạng bề mặt địa hình và sự xuất hiện của động vật hoang dã trong khu vực.
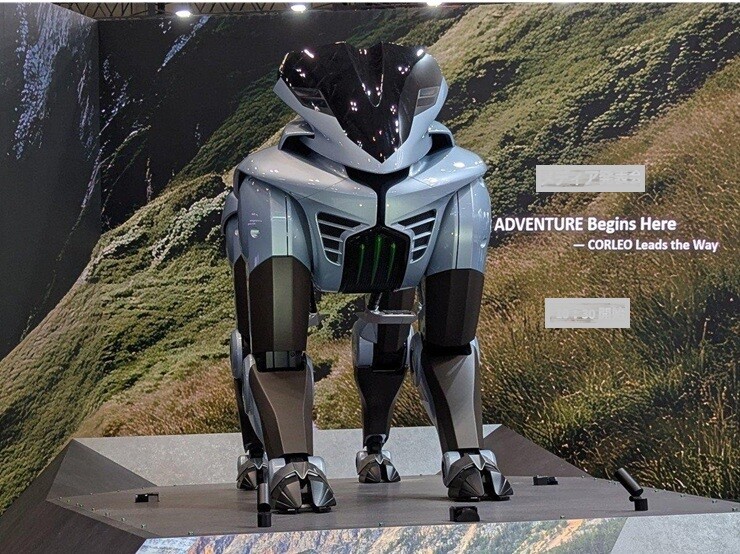
Những thông tin này sẽ được sử dụng để hỗ trợ lựa chọn lộ trình phù hợp, qua đó nâng cao mức độ an toàn cho người điều khiển. Dữ liệu có thể hiển thị trực tiếp trên màn hình của phương tiện hoặc kết nối với các thiết bị thông minh bên ngoài. Đây cũng là một phần trong dự án SAFE ADVENTURE, thể hiện định hướng của Kawasaki trong việc phát triển những phương tiện khám phá thiên nhiên kết hợp giữa trải nghiệm và an toàn.
Dự kiến CORLEO sẽ được Kawasaki đưa tới EICMA 2026 sắp tới, và tương lai rất có thể được thương mại hóa. Tuy nhiên, trước khi thực sự đến tay người tiêu dùng, phương tiện này có lẽ sẽ cần hoàn thiện về nhiều khía cạnh.
BẢO NAM
